无人机地面站调试步骤,无人机地面站调试步骤有哪些
-
无人机,地面站,调试,步骤,有,哪些,对于,每,

- 建站百科知识-小虎建站百科知识网
- 2026-10-03 06:30
- 小虎建站百科知识网
无人机地面站调试步骤,无人机地面站调试步骤有哪些 ,对于想了解建站百科知识的朋友们来说,无人机地面站调试步骤,无人机地面站调试步骤有哪些是一个非常想了解的问题,下面小编就带领大家看看这个问题。
对于每一位无人机飞手而言,地面站不仅仅是操控界面,更是赋予飞行器灵魂的“神经中枢”。一次成功的飞行,七分靠调试,三分靠操控。你是否曾因无人机莫名飘移、姿态不稳或失控返航而焦头烂额?其根源往往在于地面站调试的细微疏漏。本文将为你系统拆解无人机地面站调试的核心步骤,从硬件连接到参数微调,手把手带你搭建一个稳定、可靠的飞行控制平台。
一、前期准备与硬件连接
调试之旅始于扎实的准备工作。在打开地面站软件之前,确保你的无人机机架组装牢固,所有线缆连接正确且无松动。选择合适的地面站软件至关重要,例如开源的QGroundControl或MissionPlanner,它们功能全面且社区支持丰富。
使用高质量的数据线将飞控与电脑连接。首次连接时,地面站通常会提示安装驱动或识别端口,务必确保连接稳定。遥控器接收机与飞控的接线需对照说明书逐一核对,常见的SBUS或PPM信号线接错将导致后续遥控器校准完全失效。建议在通风、开阔且远离强磁场的室内进行初步调试,并务必拆除螺旋桨,这是保障人身安全不可逾越的红线。
准备工作不仅包括硬件,还有心态。请准备好一份检查清单和足够的耐心,因为调试是一个系统性工程,环环相扣,任何一步的仓促都可能为日后飞行埋下隐患。
二、传感器校准与飞控初始化
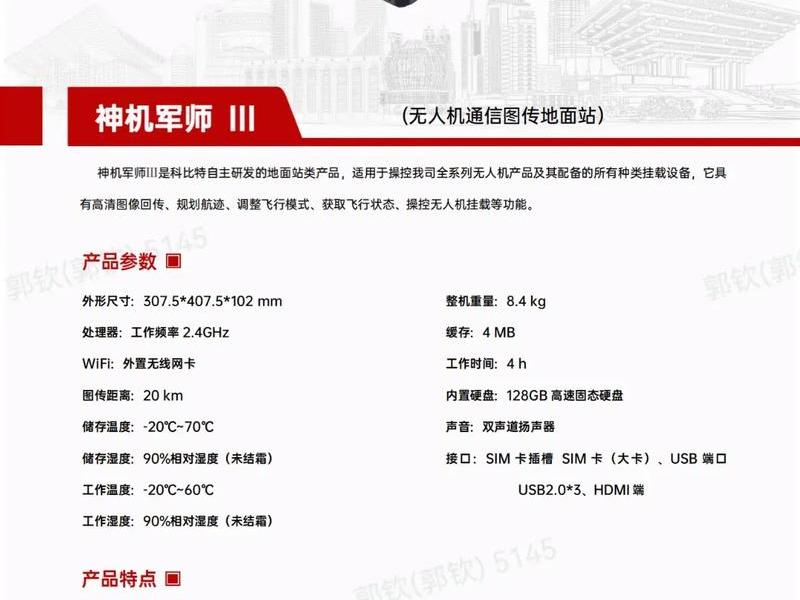
传感器是飞控感知世界的“五官”,其准确性直接决定飞行姿态。校准第一步通常是加速度计。将无人机水平放置于平稳桌面,在地面站中启动加速度计校准流程,随后按照软件提示,依次将无人机左侧、右侧、机头向下、向上及倒置放置。每个姿势需保持静止直至软件确认,确保飞控能精准感知三维空间的加速度变化。
接下来是指南针校准。飞控内置和GPS模块外置的罗盘必须远离电脑、手机等电磁干扰源。手持无人机,缓慢地绕所有轴旋转,如同绘制一个虚拟的球体,让飞控充分采集各个方向的磁场数据。成功的校准能有效避免“磁罗盘干扰”导致的飞行模式混乱或位置漂移。
最后进行陀螺仪校准。只需将无人机静置水平,软件会自动完成。这三项校准构成了飞控感知的基础,如同为新生的飞行器进行一次精准的“五官校正”,为其建立准确的空间坐标系。
三、遥控器通道与飞行模式设定
遥控器是飞手与无人机对话的桥梁。校准遥控器时,需打开遥控器电源,在地面站进入相应界面。然后,将两个摇杆及所有拨杆、旋钮在其全部行程范围内反复拨动,让飞控记录每个通道的最大、最小及中位值。务必确保每个通道的响应曲线平滑且居中,通道反相或行程不足会导致操控怪异甚至危险。
飞行模式映射是赋予无人机不同“性格”的关键。通常,将一个三段开关通道映射到飞行模式选择上。你可以为不同档位分配诸如“自稳”、“定高”、“悬停”、“返航”等模式。例如,将开关上位设置为“定点模式”用于精准悬停,中位设置为“定高模式”用于常规飞行,下位设置为“返航模式”作为安全保险。清晰的模式设置能让飞手在各种情况下迅速切换,应对自如。
务必测试失控保护功能。关闭遥控器发射机,观察地面站中油门通道数值是否低于预设的故障保护阈值,同时飞行模式是否自动切换至返航。这项测试是确保无人机在信号丢失时能安全回家的最后防线。
四、动力系统与电池校准
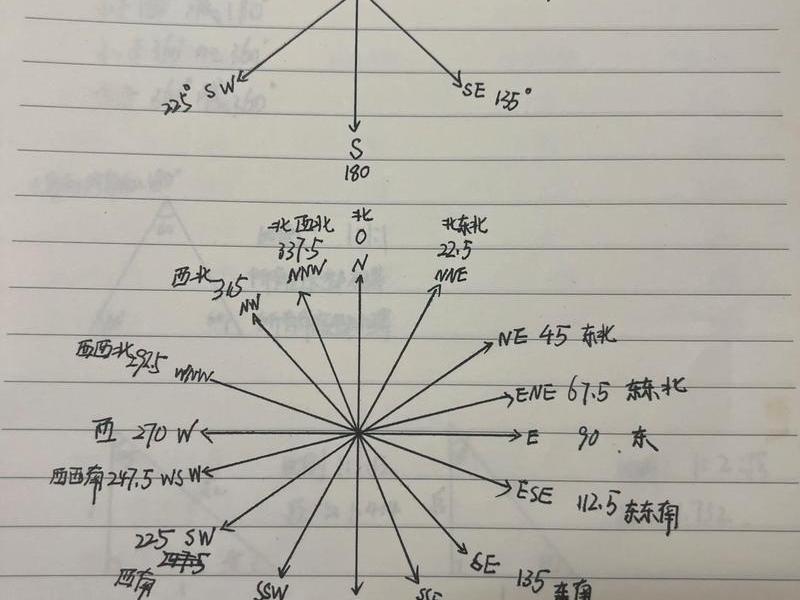
动力系统是无人机的心脏。电调校准确保所有电机响应一致。校准时,不安装螺旋桨,通过地面站或特定遥控器序列,让电调记录油门最高与最低信号。校准后,四个电机的启动转速应基本同步,避免因推力不均导致机体倾斜。
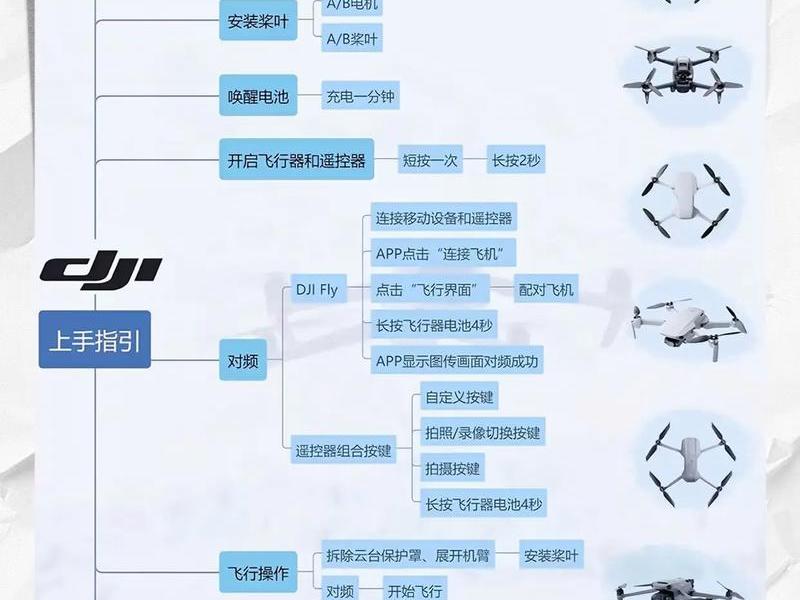
电机转向与顺序测试不容有误。在地面站电机测试界面,逐个推动滑块,确认每个电机的转向与机架设计图完全一致,且顺序正确。错误的转向会令无人机一解锁即翻覆。倾听电机运转声音是否平滑无杂音。
电池监控器校准关乎续航与安全。在地面站中输入电池电芯数,使用万用表测量电池当前电压并填入,软件会自动计算分压系数。准确校准后,地面站显示的电压、电流与消耗电量才真实可靠,低电量报警功能方能生效,避免因电量估算失误导致的空中断电。
五、飞行参数初步调整与试飞
完成基础校准后,便进入飞行性能的初步调校。首先是PID控制器的基础参数。对于新手,建议从机架类型对应的默认参数开始,切勿盲目大幅修改。PID参数分别控制着飞行器对误差反应的灵敏度、纠正的持久性和刹车的预判性。
在首次户外试飞时,选择一个空旷无人的场地。先进行低空悬停测试,观察无人机是否存在缓慢漂移或高频振荡。若出现缓慢漂移,可能与加速度计水平校准或磁罗盘有关;若是高频振荡,则往往是速率环P值过高。试飞时手不离遥控器,随时准备切换至自稳模式或手动接管。
记录试飞中的任何异常行为,例如偏航、点头或摇晃。这些现象是后续精细调参的宝贵线索。首次试飞的目标并非完美,而是验证基础调试是否成功,确保飞行器基本可控。
六、高级参数微调与性能优化
当无人机能稳定悬停后,便可追求更极致的飞行性能。针对内环姿态控制,若无人机在快速打杆时出现抖动,可适当降低速率环的P增益或增加D增益;若反应迟钝,则缓慢增加P值。调整应遵循“小步快跑”原则,每次只改动一个参数,并记录变化。
位置控制外环影响定点悬停精度。若无人机在GPS模式下悬停时像喝醉般“画圈”,可能需要适当降低位置环P值或引入适量的I值来消除静态误差。在有风环境下,略微增加速度环的D增益能有效抑制风带来的晃动。
根据任务需求调整高级参数。例如,进行航拍时可适当放缓爬升速率和刹车灵敏度,使画面更平稳;进行植保作业时,则需优化航线转弯半径与速度保持的响应。每一次微调都是与你的无人机进行深度对话,直到它的响应与你的操控意图完美契合。
以上是关于无人机地面站调试步骤,无人机地面站调试步骤有哪些的介绍,希望对想了解建站百科知识的朋友们有所帮助。
本文标题:无人机地面站调试步骤,无人机地面站调试步骤有哪些;本文链接:https://zwz66.cn/jianz/367462.html。
猜你喜欢
- 无人机地面站软件下载电脑版 无人机地面站软件有哪些 2026-10-03
- 无人机地面站试题 超视距无人机地面站试题 2026-10-03
- 无人机地面站设计的三大原则 无人机地面站设计的三大原则是什么 2026-10-03
- 无人机地面站计算器、无人机地面站绘图怎么算 2026-10-03
- 无人机地面站考题,无人机地面站考题中绘图并循环,那要循环几圈 2026-10-03
- 无人机地面站考试画图题库;2020无人机地面站考试画图 2026-10-03
- 无人机地面站考试教学,无人机地面站考试讲解 2026-10-03
- 无人机地面站考试 - 无人机地面站考试讲解 2026-10-03
- 无人机地面站硬件搭建教程,无人机地面站硬件搭建教程图解 2026-10-03
- 无人机地面站真题;无人机地面站真题pdf 2026-10-03







