无人机地面站计算器、无人机地面站绘图怎么算
-
无人机,地面站,计算器,、,绘图,怎么,算,当,

- 建站百科知识-小虎建站百科知识网
- 2026-10-03 06:27
- 小虎建站百科知识网
无人机地面站计算器、无人机地面站绘图怎么算 ,对于想了解建站百科知识的朋友们来说,无人机地面站计算器、无人机地面站绘图怎么算是一个非常想了解的问题,下面小编就带领大家看看这个问题。
当无人机划破长空,执行测绘、巡检或航拍任务时,地面站便是那双在幕后运筹帷幄的“智慧之手”。对于许多飞手而言,“地面站计算器怎么用?”、“航线绘图到底该怎么算?”这些问题常常是通往精准自动化飞行的关键门槛。这并非简单的按钮操作,而是一场融合了空间几何、任务逻辑与安全预判的精密策划。本文将为您揭开这层神秘面纱,从核心计算原理到实战绘图策略,系统阐述如何驾驭地面站,将天马行空的飞行构想转化为分毫不差的空中航迹。
飞行航点计算的数学基石
航点计算是地面站任务规划的起点,其核心在于将地理坐标、高度、速度与时间转化为无人机可执行的指令。每一个航点都承载着经度、纬度和海拔高度这三组关键数据,它们定义了无人机在三维空间中的精确位置。计算器功能帮助飞手根据任务需求,推算出航点间的距离、预计飞行时间以及转向点的过渡逻辑。
深入而言,计算需考虑地球曲率与坐标系转换。在高精度测绘任务中,常需将WGS-84全球坐标系转换为地方平面坐标系进行计算,以减少投影变形带来的误差。计算器还会集成气象因素,如根据预设的空速与当前风速、风向,自动解算出地速及偏流角,确保无人机能沿预定地面轨迹飞行。这不仅仅是输入数字,更是对飞行物理环境的数字化模拟。
熟练掌握航点计算,意味着飞手能提前预判飞行器的能量消耗、任务时长,并优化航点序列以提升效率。它是从“飞到哪里”到“如何高效、准确地飞到那里”的思维跃迁。
航线绘制的几何艺术与策略
绘图功能则将计算出的离散航点连接成连贯、高效的飞行路径。最常见的莫过于多边形区域测绘航线与航带(往返)航线。绘制一个多边形区域后,地面站软件会根据所设的航向重叠率与旁向重叠率,自动生成一组平行的扫描线,确保拍摄影像具有足够的重叠度,便于后期进行二维正射或三维建模。
这其中蕴含着精妙的几何计算。例如,航线间隔并非随意设定,而是由相机传感器尺寸、焦距(决定视场角)及飞行高度共同决定。地面站计算器能根据这些参数,自动计算出满足重叠率要求的最优航线间距与航点间距。绘图时,还需考虑地形起伏,通过导入数字高程模型(DEM),让航线能随地形起伏而变高,保持相对地面的固定高度,从而保证成像分辨率的一致性。
更高级的绘图策略涉及复杂任务规划,如环绕兴趣点的圆周飞行、针对立面巡检的锯齿形航线,或是大范围区域的分块扫描。每一种图形都对应着特定的算法,将任务目标转化为无人机的飞行动作序列,体现了从任务意图到空间路径的创造性映射。
载荷与飞行参数融合计算
无人机的“眼睛”——任务载荷,其工作参数必须被深度整合进计算与绘图流程。这主要指相机或传感器的触发控制。计算器需要根据飞行速度、所需的重叠率,计算出相机自动拍照或录像的触发间隔时间或距离。
例如,在执行倾斜摄影以构建三维模型时,通常需要在同一航点上让相机朝前、后、左、右及垂直向下五个方向分别拍摄。地面站绘图时,不仅要规划飞行路径,还需在每个航点自动生成相应的云台角度指令序列。这需要计算器精确协调飞行器姿态、位置与云台转动角度、快门动作的时序,实现“飞到即拍到”的精准同步。
对于激光雷达、多光谱仪等非可见光载荷,计算则更侧重于特定扫描模式与飞行路径的匹配。绘图过程实质上是将载荷的扫描幅宽、视场角等物理特性,转化为可覆盖目标区域的最优飞行走廊,确保数据采集无遗漏、高效率。
空域安全与约束条件的数字化嵌入
卓越的航线不仅是高效的,更必须是安全的。地面站计算与绘图过程,必须将一系列安全约束条件作为硬性参数纳入。这包括但不限于:限飞区与障碍物的规避、最低安全高度与最高飞行高度的设定、应急返航路径的预计算以及电池电量管理。
智能的地面站软件能够导入包含建筑、山体、高压线塔的三维障碍物模型。在绘图时,计算器会进行冲突检测,自动规划出的航线会与这些障碍物保持预设的安全距离。电池电量管理则更为关键,系统会根据航线的总长度、爬升耗能、预设飞行速度以及历史耗电数据,估算总能耗,并建议在电量剩余一定百分比时自动触发返航,或在航线中插入强制降落点。
绘图并非在空白画布上的随意勾勒,而是在一个充满无形规则的三维安全走廊中的“戴着镣铐跳舞”。计算器的作用,就是将这些约束转化为数学模型,确保生成的每一条航线都符合安全法规与物理现实。
复杂任务的可视化仿真与验证
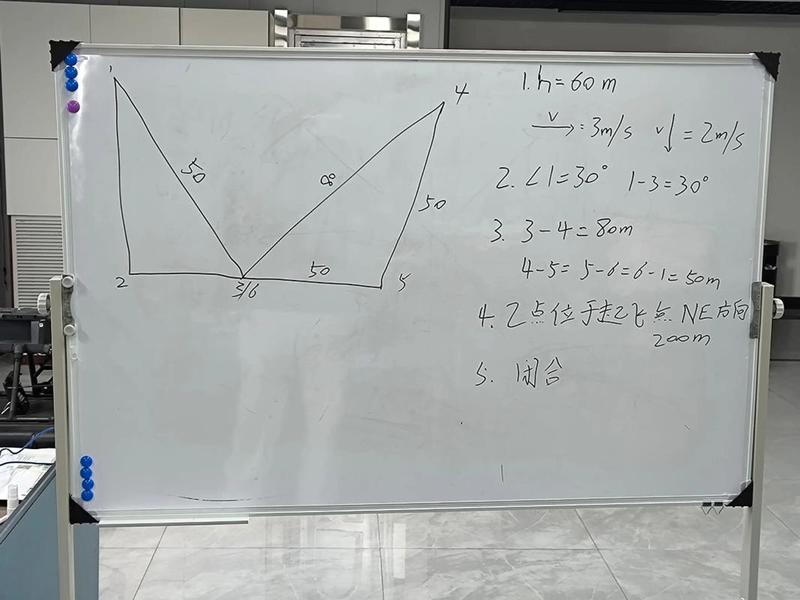
在点击“执行”前,一次完整的任务仿真至关重要。现代地面站提供的三维可视化环境,正是计算与绘图结果的终极试炼场。在此阶段,飞手可以以时间轴的方式,全程预览无人机的飞行过程、姿态变化、载荷工作状态以及视场覆盖范围。
这本身就是一个强大的计算过程。软件会基于飞行力学模型,模拟无人机加速、减速、转弯的动力学特性,检查是否存在超出飞行器性能的急转弯或过高爬升率。可视化相机视场角(FOV)覆盖,能直观判断目标区域是否被完全覆盖,有无拍摄盲区。对于数据链路的信号强度,也可进行模拟预测,确保在整个航程中控制与数传信号稳定。
通过仿真,飞手能提前发现规划中不合理的部分,并进行调整优化。它使得计算与绘图从静态的图纸,变为动态的、可体验的虚拟飞行,极大降低了实地飞行的风险与试错成本。
从规划到执行:数据链路的无缝传导
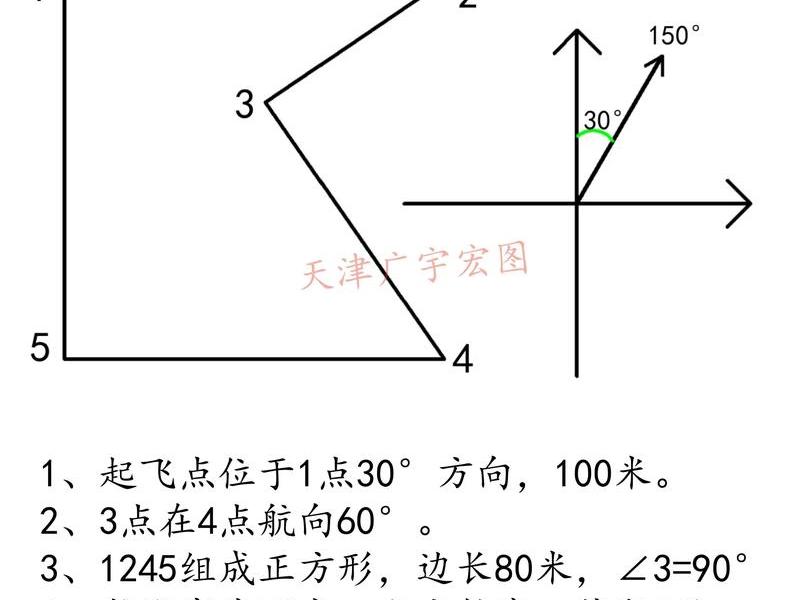
所有精密的计算与优美的绘图,最终都需要通过数据链路无损地传导至飞行器。这一上传过程,本身也涉及校验与编码计算。地面站会将规划好的航点、航线、动作指令序列,按照飞控系统规定的通信协议进行编码、打包,并通过无线电数传电台发送。
在上传前后,计算器会进行最后的数据完整性校验,确保指令集没有矛盾或超出飞控理解范围。在飞行中,下行链路持续传回遥测数据,地面站则实时将这些数据与预规划进行比对,监控偏差。如果出现较大偏离(如受强风影响),具备在线重规划能力的高级系统,甚至能基于实时位置,快速重新计算后续航段,并动态更新飞行任务。
这意味着,地面站的计算并非一劳永逸,而是一个贯穿任务前、任务中甚至任务后的持续过程。绘图也不仅是生成一条线,而是生成一个具备容错与应变能力的智能飞行方案。
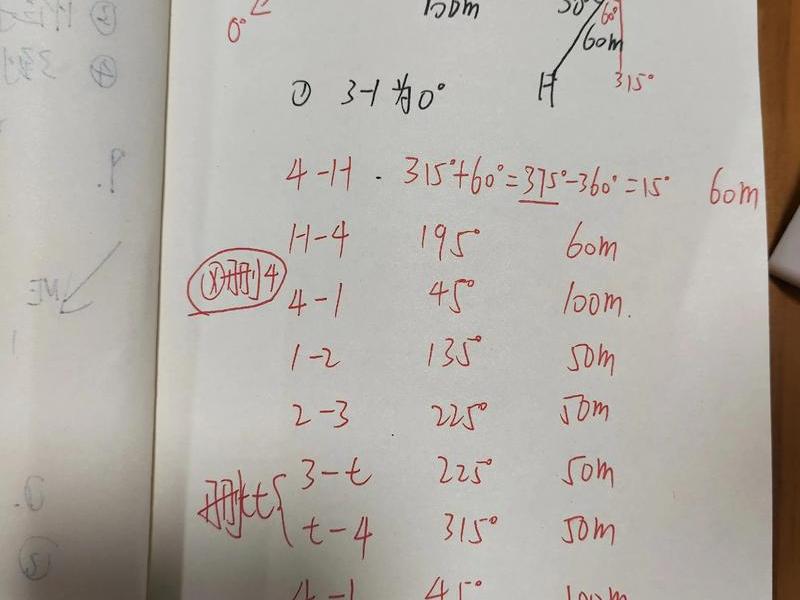
无人机地面站的计算器与绘图功能,是连接人类意图与飞行器自主行动的核心枢纽。它把抽象的任务需求,通过层层数学转换与几何构建,翻译成无人机能够精准执行的飞行语言。从基础的航点解算到复杂的自适应航线,从载荷协同计算到全流程安全嵌入,每一步都凝聚着智能化与专业化的深度思考。掌握其精髓,意味着您不仅是在操作软件,更是在驾驭一套强大的空中任务设计与控制系统,从而在广阔的蓝天画卷上,绘制出既精准又高效的现代化飞行篇章。
以上是关于无人机地面站计算器、无人机地面站绘图怎么算的介绍,希望对想了解建站百科知识的朋友们有所帮助。
本文标题:无人机地面站计算器、无人机地面站绘图怎么算;本文链接:https://zwz66.cn/jianz/367459.html。
猜你喜欢
- 无人机地面站设计的三大原则 无人机地面站设计的三大原则是什么 2026-10-03
- 无人机地面站考题,无人机地面站考题中绘图并循环,那要循环几圈 2026-10-03
- 无人机地面站考试画图题库;2020无人机地面站考试画图 2026-10-03
- 无人机地面站考试教学,无人机地面站考试讲解 2026-10-03
- 无人机地面站考试 - 无人机地面站考试讲解 2026-10-03
- 无人机地面站硬件搭建教程,无人机地面站硬件搭建教程图解 2026-10-03
- 无人机地面站真题;无人机地面站真题pdf 2026-10-03
- 无人机地面站的三种形式 - 无人机地面站的三种形式有哪些 2026-10-03
- 无人机地面站界面 无人机地面站mission planner界面介绍 2026-10-03
- 无人机地面站画图例题讲解 - 无人机地面站画图例题讲解视频 2026-10-03







