无人机如何规划飞行(无人机如何规划飞行轨道)
-
无人机,如何,规划,飞行,轨道,想象,一下,一只,

- 建站百科知识-小虎建站百科知识网
- 2026-10-03 06:54
- 小虎建站百科知识网
无人机如何规划飞行(无人机如何规划飞行轨道) ,对于想了解建站百科知识的朋友们来说,无人机如何规划飞行(无人机如何规划飞行轨道)是一个非常想了解的问题,下面小编就带领大家看看这个问题。
想象一下,一只灵巧的雨燕,在密集的楼宇间自如穿梭,精准地避开每一扇窗户,以最优的路线飞向目的地。现代无人机,正是这样一只被赋予了“数字大脑”的钢铁雨燕。它的每一次起飞,都不是盲目的冲撞,而是一场经过精密计算的“空间芭蕾”。那么,这看似自由的飞行背后,究竟隐藏着怎样一套复杂而精妙的规划逻辑?今天,就让我们一同潜入无人机的“思维世界”,揭开飞行轨道规划的神秘面纱。
规划之基:定义任务与环境
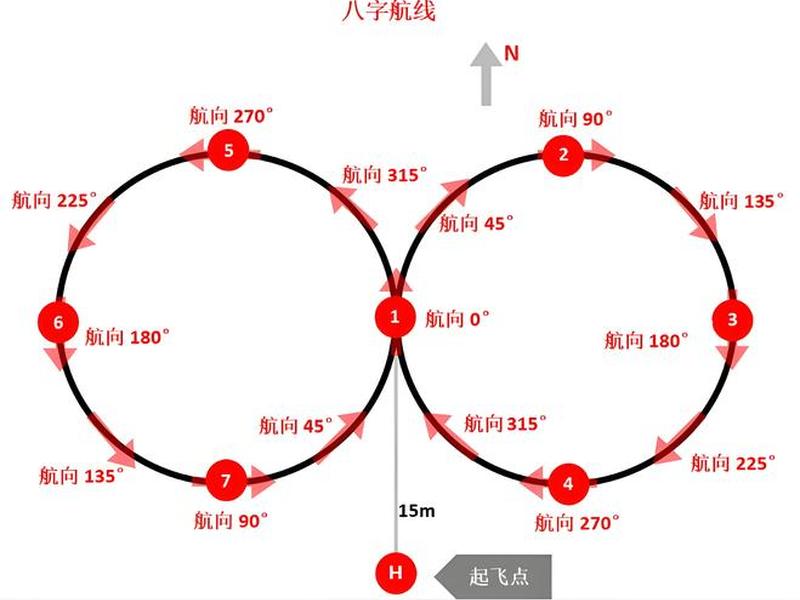
任何卓越的飞行,都始于一个清晰的目标和一份对环境的深刻“理解”。规划的第一步,便是为无人机的“数字大脑”输入核心指令与地图。
这首先要求明确任务的具体需求。是进行一幅高精度的农田测绘,需要规划能全覆盖的“之”字形航线?还是执行紧急物资投送,必须找到两点之间的最短路径?亦或是在一场光影秀中,与其他数百架无人机协同编队,舞出复杂的图案?起点、终点、巡航高度、飞行速度、乃至必须途经的关键航点,这些要素共同构成了飞行任务的“骨骼”。
与此无人机必须对飞行环境了如指掌。这不仅仅是一张静态的平面图,而是一个充满动态约束的三维立体沙盘。高耸的建筑、起伏的山峦是它必须绕开的静态障碍;突然闯入空域的飞鸟、变化的阵风则是需要实时应对的动态挑战。法规划定的禁飞区、人口密集区、机场净空区,构成了不可逾越的“红色边界”。规划系统需要融合地理信息数据、实时传感器感知甚至天气预报,在心中构建一个不断更新的、包含“可行”与“禁行”区域的虚拟世界。只有在此基础上,寻找安全通道的探索才得以展开。
核心算法:路径的智慧搜索
拥有了目标和地图,如何从无数条可能的路线中找到最优解?这依赖于一系列巧妙的路径搜索算法,它们是无人机规划引擎中的“数学家”与“策略家”。
一类经典的方法是图搜索算法,它将环境离散化为一个由无数节点连接的网格或图形。著名的A算法就像一位拥有“预见力”的寻路者,在计算当前路径成本的还会估算到达目标的剩余代价,从而高效地排除那些没有希望的岔路,直奔最优解。这种方法在环境结构已知、相对稳定的场景中表现出色。
面对更复杂、未知或高维的空间(例如充满不规则障碍物的废墟),快速探索随机树(RRT)算法则展现了其独特的适应性。它如同一位勇敢的探险家,从起点开始,随机地向空间中的点进行“试探性”生长,逐步构建一棵覆盖可行区域的路径树,直至触达目标。这种方法不苛求全局环境信息,擅长在混乱中开辟出一条可行的生路。
而对于需要实时避障的动态场景,人工势场法提供了一种直观优雅的解决方案。它将目标点模拟为具有“吸引力”的谷底,将障碍物模拟为具有“排斥力”的山峰。无人机如同一个在势场中滚动的球,受合力引导自然而平滑地绕过障碍,滑向目标。这种方法计算速度快,能应对环境的实时变化。
优化权衡:在多重目标间舞蹈
找到一条能通行的路径只是及格线,真正的挑战在于让这条路径变得高效、节能且优雅。规划系统必须在多个往往相互冲突的目标之间进行精妙的权衡与优化。
能耗与续航是首要考量。频繁的急转弯、大角度的爬升会急剧消耗宝贵的电池电量。优化算法会倾向于规划平滑的曲线,减少不必要的机动动作,并尽可能利用顺风等环境因素,像长途迁徙的候鸟一样懂得“借力”。
时间效率同样关键。对于物流配送或紧急救援,最短时间就是最高使命。规划不仅追求几何距离上的最短,还需综合考量无人机的最大速度、加速度限制以及空域中的预期流量,计算出真正的时间最优路径。
所有这些优化都必须建立在绝对安全的基石之上。规划出的路径必须与所有障碍物保持足够的安全裕度,并且在关键节点预设应急备降点。更高级的系统还会引入“冗余度”设计,确保在单个传感器失效时,仍有备份策略能引导无人机安全回家。这种在多目标间的“舞蹈”,正是飞行规划从“功能实现”迈向“艺术升华”的关键一步。
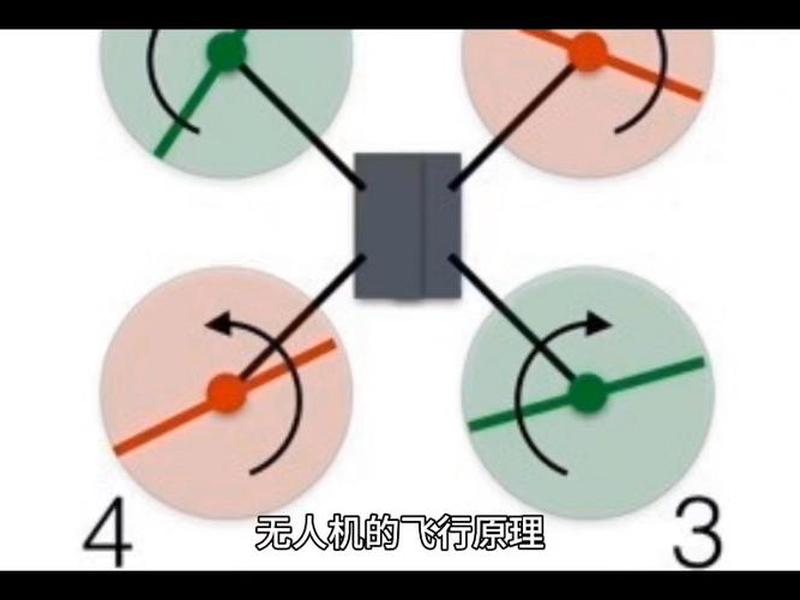
智能进化:从预设到自主感知
传统的路径规划严重依赖事先输入的环境模型,如同沿着固定铁轨行驶的火车。而未来的无人机,正朝着具备实时感知与自主决策能力的“越野车”方向进化。
这离不开多种传感器的融合赋能。视觉摄像头、激光雷达、毫米波雷达构成了无人机的“眼睛”和“触角”,通过同步定位与地图构建(SLAM)技术,无人机能在飞行中实时构建周围环境的三维地图,甚至在没有GPS信号的室内或峡谷中为自己导航。
人工智能,特别是深度学习与强化学习的注入,赋予了无人机真正的“思考”能力。通过海量数据训练,无人机可以学会识别复杂的场景(如施工现场、茂密森林),并预测动态障碍物(如行人、车辆)的运动轨迹,从而主动规划出更智能的避让路径。它不再只是执行预设命令,而是能够理解任务意图,在规则范围内进行创造性的路径调整。
集群协同:天空中的群体智慧
当任务超出单架无人机的能力范围时,多无人机集群协同规划便登上舞台,展现出令人震撼的群体智能。
这绝非简单的数量叠加,而需要解决一系列复杂问题:如何为集群中的每一架无人机分配不同的任务区域或目标(任务分配)?如何规划所有无人机的轨迹,确保它们在高速飞行中不会相互碰撞(冲突消解)?又如何优化整体队形,以最节能的方式覆盖一片广阔的区域(协同覆盖)?
先进的集群控制系统能够像鸟群一样,通过局部通信和分布式算法,实现自组织飞行。每架无人机只遵循简单的邻近规则(如保持距离、对齐方向、飞向中心),便能涌现出整体上高度有序、灵活且抗干扰的编队行为。它们可以共同绘制一幅巨型地图,协同进行搜索救援,或组合成临时的空中通信网络。这幅“百鸟朝凤”般的景象,代表了无人机路径规划在系统层级上的最高复杂度与美感。
迈向未来:无缝融入智能空域
无人机路径规划的终极愿景,是让其像今天的汽车使用导航软件一样,安全、顺畅地融入我们未来的低空智能交通网络。
这意味着规划系统需要与更宏观的空中交通管理(UTM)系统进行实时数据交互。无人机在规划自身路径时,必须实时获取并遵守空域的动态流量管理指令,预约特定的飞行走廊和时间窗口,实现与有人机、其他无人机之间的“天空交通”有序共存。
未来的自主飞行系统,或许将具备L5级别的完全自主能力。它不仅能处理已知的、常规的飞行任务,还能应对极端天气、突发系统故障等极端未知场景,做出类人甚至超人的安全决策。从单机的智能避障,到集群的协同共舞,再到融入智慧城市空域的整体调度,无人机飞行规划的进化之路,正是一条从自动化走向智能化,最终通向全自主的宏伟征途。
以上是关于无人机如何规划飞行(无人机如何规划飞行轨道)的介绍,希望对想了解建站百科知识的朋友们有所帮助。
本文标题:无人机如何规划飞行(无人机如何规划飞行轨道);本文链接:https://zwz66.cn/jianz/367481.html。
猜你喜欢
- 无人机平台搭建 - 无人机平台搭建图片 2026-10-03
- 无人机如何规划好地图;无人机如何规划航线飞行 2026-10-03
- 无人机如何搭建;无人机如何搭建视频 2026-10-03
- 无人机如何快速搭建帐篷(无人机如何快速搭建帐篷教程) 2026-10-03
- 无人机如何建三维模型、无人机如何建三维模型视频 2026-10-03
- 无人机如何安装视频 无人机如何安装视频教程 2026-10-03
- 无人机如何固定平台、无人机如何固定平台视频 2026-10-03
- 无人机如何创建航线(无人机如何创建航线图) 2026-10-03
- 无人机地面站;无人机地面站系统的功能通常包括指挥调度 2026-10-03
- 无人机地面站高级制作教程,无人机地面站高级制作教程图片 2026-10-03







