无人机如何规划好地图;无人机如何规划航线飞行
-
无人机,如何,规划,好,地图,航线,飞行,在,

- 建站百科知识-小虎建站百科知识网
- 2026-10-03 06:53
- 小虎建站百科知识网
无人机如何规划好地图;无人机如何规划航线飞行 ,对于想了解建站百科知识的朋友们来说,无人机如何规划好地图;无人机如何规划航线飞行是一个非常想了解的问题,下面小编就带领大家看看这个问题。
在无人机翱翔天际、执行测绘、巡检或航拍任务的背后,隐藏着两项至关重要的智慧——地图规划与航线飞行。这不仅是无人机自主飞行的“大脑”与“导航图”,更是决定任务成败、效率高低与安全与否的核心密码。想象一下,一台无人机如何像一位经验丰富的探险家,在未知或复杂的环境中,精准绘制出地形地貌的“数字孪生”,并为自己规划出一条最优、最安全的飞行路径?本文将深入剖析这背后的技术与艺术,从地图构建的基石到航线生成的智慧,为您揭开无人机高效、精准作业的神秘面纱。
一、 精准地图:飞行任务的数字基石
任何卓越的航线都始于一张可靠的地图。对于无人机而言,规划好地图远不止是获取一张静态图片,而是构建一个包含丰富地理信息、可用于精确分析和路径计算的高精度数字模型。这通常分为二维正射影像图与三维实景模型。
二维正射影像如同经过精密校正的空中俯拍照片,消除了因相机角度和地形起伏造成的变形,每一个像素都对应真实的地理坐标。它是许多面积测量、地物识别和规划作业的基础。而三维实景模型则更进一步,通过多角度拍摄的照片进行三维重建,生成具有真实纹理和几何结构的立体场景。这种模型能让规划者直观感知地形起伏、建筑高度与空间关系,对于复杂环境下的精细作业不可或缺。
构建这样的高质量地图,离不开专业的航测无人机与处理软件。无人机搭载的高精度差分GPS(如RTK)和五镜头相机等负载,能在飞行中捕获海量带有精确位置信息的影像。随后,通过智能建模软件进行自动化处理,将重叠的影像拼接、校准,最终输出可用于规划的数字地图。这张地图的精度与细节,直接决定了后续航线规划的可行性与效果。
二、 明确需求:定义航线的灵魂
在拥有精准地图之后,航线规划的第一步是深刻理解并定义任务需求。这如同为旅程设定明确的目的地与方式。不同的任务目标,将直接导向截然不同的航线形态。
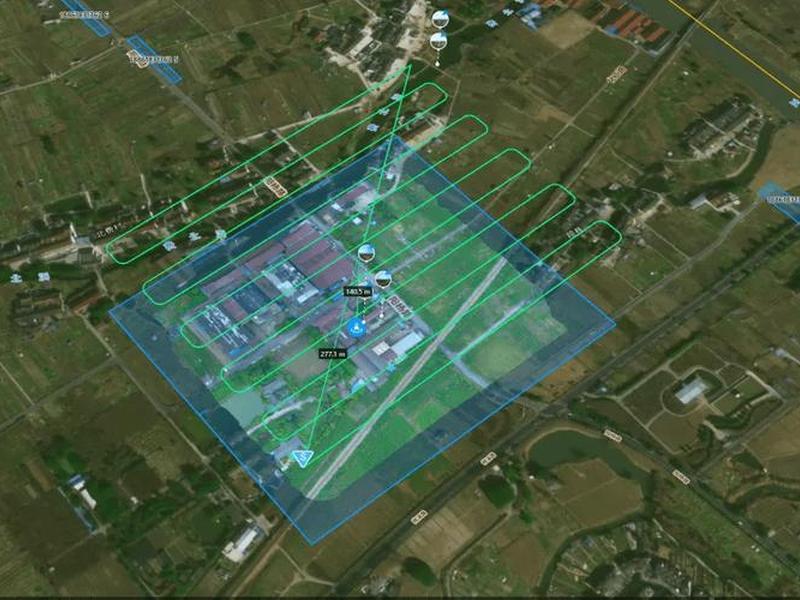
例如,对于农业植保,需求可能是实现农田区域的均匀、全覆盖喷洒,航线需要像梳子一样密集、平行地遍历整个地块。对于电力巡检,需求则聚焦于沿着电力走廊高效、安全地捕捉杆塔和线路的细节,航线可能需要贴近线路并设置悬停检查点。而对于大范围测绘,需求是获取无遗漏、符合精度要求的影像数据,航线则常规划为规则的“之”字形或网格状,确保影像重叠率。
需求还包括具体的飞行参数:飞行高度决定了地面分辨率与安全性,飞行速度影响成像质量和效率,拍摄模式(垂直或倾斜)则决定了模型构建的维度。清晰的需求是航线算法的输入核心,它确保生成的每一条航线都不是漫无目的的轨迹,而是承载着明确任务使命的智能路径。
三、 算法赋能:生成最优飞行路径
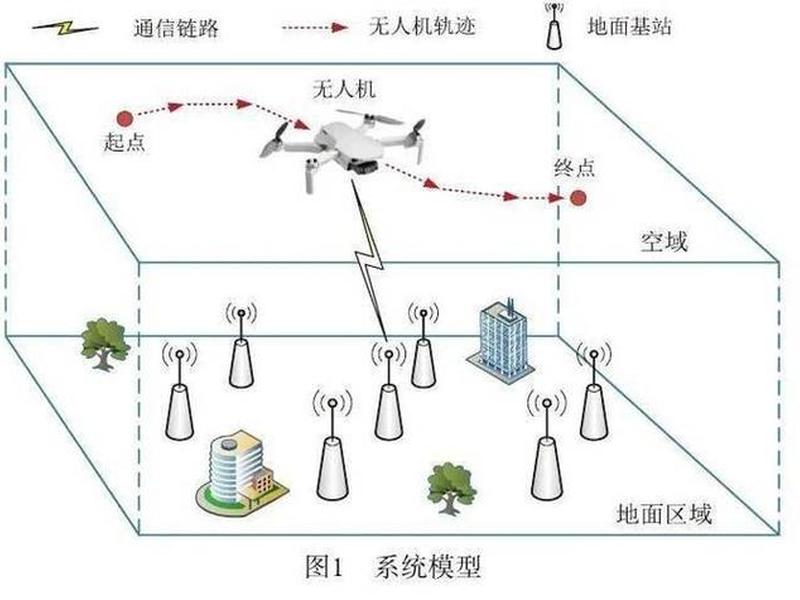
当任务需求与数字地图准备就绪,便是各种智能算法大显身手的时刻。路径规划算法如同一位看不见的“导航大师”,在数字空间里为无人机寻找从起点到终点,或者覆盖特定区域的最佳路线。
对于点对点的飞行,如物资运输,常采用A算法或Dijkstra算法。它们将地图网格化,通过评估每个网格的“代价”(如距离、障碍物风险),计算出全局最短或最优路径。而在复杂、不规则区域进行区域覆盖时,蛇形路径法或网格划分法则更为高效,它们能系统性地规划出无遗漏的扫描路径,确保数据采集的完整性。
面对动态或极度复杂的环境(如城市峡谷、森林),快速扩展随机树(RRT) 等算法展现出强大适应性。它们通过随机采样与扩展,能快速在高维空间中找到可行路径。近年来,深度学习与强化学习也开始应用于路径规划,让无人机能通过历史数据学习更优策略,甚至实时应对未知障碍,实现更智能的避障与决策。
四、 约束与优化:平衡的艺术
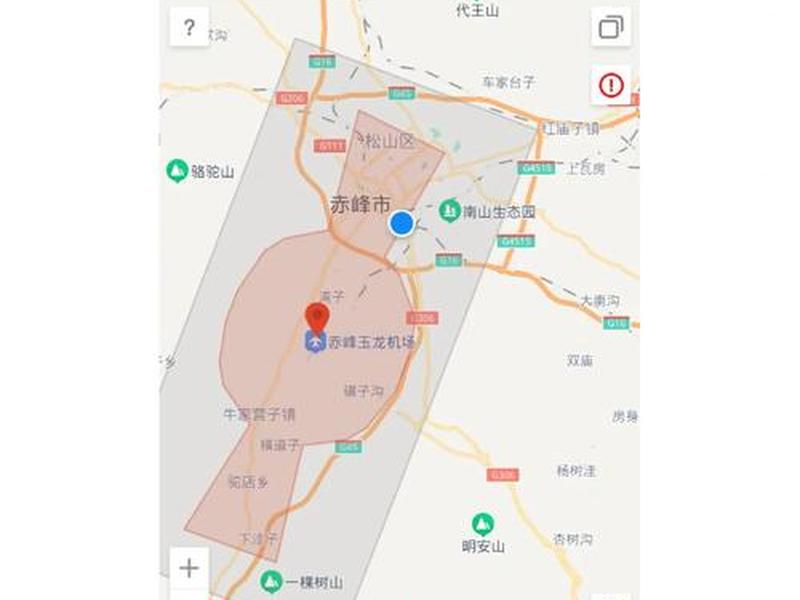
一条完美的航线,绝不是在真空中绘制的理想线。它必须严谨地应对现实世界中的重重约束,并在多目标间进行精妙平衡。安全性是压倒一切的红线,航线必须远离禁飞区、保持与障碍物(建筑、树木)的安全距离,并考虑气象条件与电磁干扰。
效率与能耗则是另一对需要权衡的兄弟。规划时需力求路径总长度最短、转弯次数最少,因为频繁的转向和悬停会大幅增加能耗,缩短续航时间。例如,长直线飞行比复杂的锯齿形路径更节能。还需结合任务本身,例如在测绘中优化航线角度以利用光照,或在巡检中合理安排重点区域的飞行速度与悬停时间。
无人机的物理性能限制,如最大爬升率、最小转弯半径、最大续航里程等,也必须作为硬性条件输入规划系统。优秀的规划工具能够综合考虑所有这些约束条件,通过多目标优化算法,生成一条在安全、效率、能耗和可行性之间达到最佳平衡的飞行航线。
五、 工具与实践:从规划到飞行
先进的理念最终需要落地于实用的工具与规范的流程。如今,市面上有众多专业的无人机航线规划软件,它们提供了直观的图形化界面,让用户能够在地图上直接框选区域、设置参数、自动生成并可视化预览航线。
典型的规划流程始于数据准备,导入任务区域的高精度地图。接着,用户根据任务需求设置关键参数:飞行高度、速度、航向重叠率与旁向重叠率(确保建模质量)、起飞/降落点等。软件会根据内置算法自动生成初步航线。人工审核与微调至关重要。操作员需检查航线是否绕过所有明显障碍,高度变化是否平缓,并可在关键点添加特定动作指令,如拍照、投掷等。
最终,规划好的航线被导出为无人机飞控系统可识别的文件格式(如KML、Waypoint),上传至无人机。在实际飞行中,尤其是执行测绘等精密任务时,常采用全自主飞行模式,无人机将严格遵循预设航线,自动完成整个任务流程,极大提升了作业的标准化程度与可靠性。
六、 未来展望:智能与协同进化
无人机地图与航线规划的未来,正朝着更智能、更自主、更协同的方向飞速演进。单一无人机的规划已不足以满足复杂任务需求,多无人机集群协同规划成为热点。系统需要为机群分配任务,规划无冲突的路径,实现高效的分工与合作,如同一群训练有素的候鸟。
环境感知与实时动态规划能力也在加强。借助更先进的传感器(如激光雷达、深度相机)和边缘计算,无人机有望在飞行中实时感知并重建局部环境,对突发障碍做出毫秒级的航线调整,实现真正的“感知-决策-行动”闭环。国防科技大学等机构的研究,正致力于让无人机在无卫星导航信号的环境下,仅凭视觉实现高精度、无漂移的自主定位与航线跟踪。
与云计算、数字孪生技术的结合,使得我们能够在虚拟世界中预先模拟和优化整个飞行任务,再将最优方案部署至实体无人机。规划不再仅仅是画一条线,而是融入整个任务生命周期的智能决策过程。
以上是关于无人机如何规划好地图;无人机如何规划航线飞行的介绍,希望对想了解建站百科知识的朋友们有所帮助。
本文标题:无人机如何规划好地图;无人机如何规划航线飞行;本文链接:https://zwz66.cn/jianz/367480.html。
猜你喜欢
- 无人机如何规划飞行(无人机如何规划飞行轨道) 2026-10-03
- 无人机如何搭建;无人机如何搭建视频 2026-10-03
- 无人机如何快速搭建帐篷(无人机如何快速搭建帐篷教程) 2026-10-03
- 无人机如何建三维模型、无人机如何建三维模型视频 2026-10-03
- 无人机如何安装视频 无人机如何安装视频教程 2026-10-03
- 无人机如何固定平台、无人机如何固定平台视频 2026-10-03
- 无人机如何创建航线(无人机如何创建航线图) 2026-10-03
- 无人机地面站;无人机地面站系统的功能通常包括指挥调度 2026-10-03
- 无人机地面站高级制作教程,无人机地面站高级制作教程图片 2026-10-03
- 无人机地面站飞行的操作步骤 - 无人机地面站的三种形式 2026-10-03







