蜘蛛机器人建造教程、蜘蛛机器人建造教程视频
-
蜘蛛,机器人,建造,教程,、,视频,你,是否,曾幻,

- 建站百科知识-小虎建站百科知识网
- 2026-10-14 15:59
- 小虎建站百科知识网
蜘蛛机器人建造教程、蜘蛛机器人建造教程视频 ,对于想了解建站百科知识的朋友们来说,蜘蛛机器人建造教程、蜘蛛机器人建造教程视频是一个非常想了解的问题,下面小编就带领大家看看这个问题。
你是否曾幻想过,让一只由自己亲手创造的机械蜘蛛在桌面上灵活爬行?这并非遥不可及的科幻场景,而是一项充满乐趣与成就感的DIY挑战。无论是利用随处可见的雪糕棒,还是借助前沿的3D打印与Arduino控制技术,制作蜘蛛机器人的大门已向每一位爱好者敞开。本文将为你系统梳理蜘蛛机器人的建造教程与核心要点,并整合关键的视频学习资源,带你一步步走进这个融合了机械、电子与编程的奇妙世界,实现从构思到成品的华丽蜕变。
理解核心构造原理
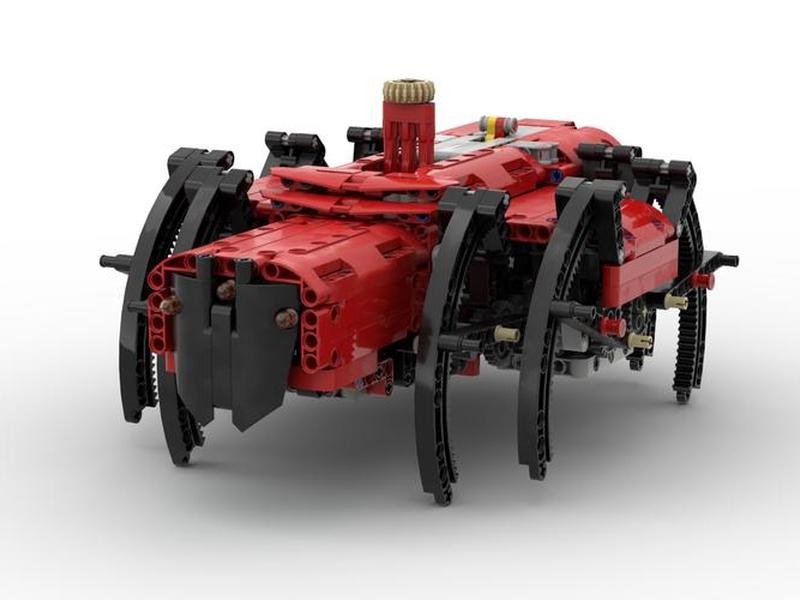
蜘蛛机器人的魅力,首先源于其精妙的仿生学设计。大多数多足机器人,包括四足、六足乃至八足型号,其运动核心都依赖于三角步态稳定原理。观察自然界中的昆虫,它们行走时并非六足同时前进,而是将三对足分为两组,以交替的三角形支架结构实现身体的平稳推进与支撑。在机器人领域,这一原理被完美复刻:通常将身体左侧的前后足与右侧的中足编为一组,右侧的前后足与左侧的中足编为另一组。通过舵机驱动各组腿序贯地进行“抬起、前摆、放下、后推”的循环动作,机器人便能实现流畅的爬行。理解这一基础步态,是规划所有后续机械结构、电路布局和控制逻辑的基石。
精选材料与必备工具
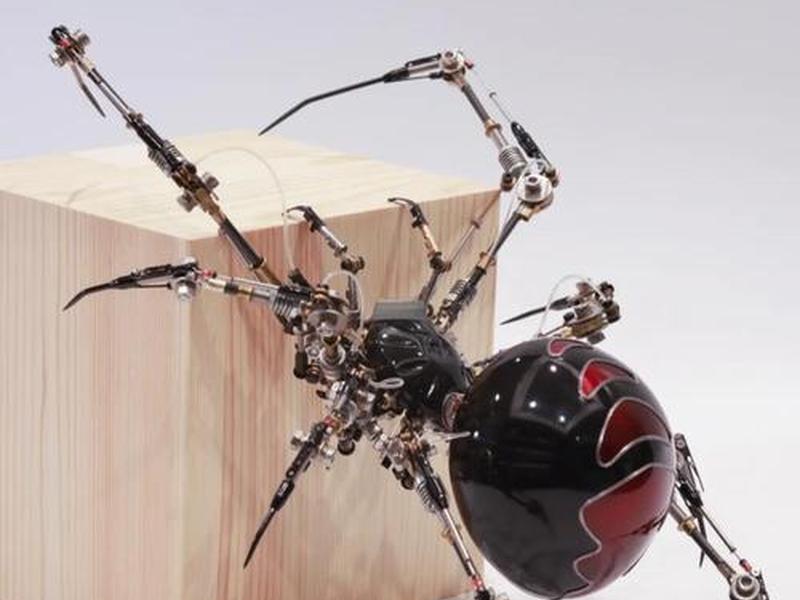
工欲善其事,必先利其器。根据预算和技术路线的不同,材料选择也呈现出丰富的梯度。对于入门级和追求极致性价比的制作者,雪糕棒方案无疑是首选。雪糕棒价格低廉、易于加工且具备良好的韧性,通过简单的钻孔、裁剪和螺丝固定,便能构建出机器人的主体框架。搭配成本较低的减速电机或微型舵机,即可实现基础的运动功能。
若追求更高的精度、强度与外观完成度,3D打印技术提供了强大的支持。使用PLA或树脂材料,可以打印出设计复杂的关节、腿部构件和身体支架。这种方案通常需要配合更多的舵机(例如六足机器人可能需要18个舵机)来实现多自由度的灵活运动。核心控制板(如Arduino Nano、树莓派)、舵机驱动板、大容量锂电池(如航模电池)、各类连接线与螺丝套装也是不可或缺的。一份清晰的物料清单,能让你在建造过程中事半功倍。
机械结构组装详解
组装是将图纸变为现实的关键一步。若采用雪糕棒方案,核心在于精确裁切与钻孔。首先需要根据设计图纸,将雪糕棒裁剪成特定长度的连杆,并使用微型台钻或手钻在指定位置开孔,以安装作为活动轴的螺丝或铜柱。接着,按照“腿部连杆-关节-身体框架”的顺序,像搭积木一样进行拼接。务必在拧紧螺丝时留有微小间隙,以确保各个关节能够灵活转动。电机或舵机则通过支架固定在主体框架上,并通过连杆与腿部机构相连。
对于3D打印方案,组装更像是一场精密的模型拼装。通常每条腿由三个部分(如髋关节、大腿、小腿)通过舵机串联而成。首先将舵机嵌入打印好的关节件中并用螺丝固定,然后将各段肢体按顺序连接,最后将所有“腿”总成安装到打印好的身体底盘上。这个过程需要极大的耐心,确保每个舵机的初始角度正确,所有线缆整齐排布并预留出控制板的安装空间。
电路连接与控制系统
蜘蛛机器人的“神经系统”由电路和控制程序构成。动力部分,需要将电池通过降压模块(如LM2596)为控制板(如Arduino)供电,同时另一路直接或通过舵机驱动板(如PCA9685)为众多舵机提供充足电流,避免因电流不足导致抖动或失灵。信号线则需将每个舵机按顺序连接到控制板或驱动板的指定通道。
其“大脑”通常是一块微控制器。Arduino因其开源易用的特性广受欢迎,通过编写程序可以精确控制每个舵机的转动角度与时序,从而生成协调的步态。更高级的方案会采用树莓派作为主控,它不仅能运行复杂的运动算法(如逆向运动学),还能处理摄像头图像,实现视觉导航或人脸跟踪等智能功能。蓝牙或Wi-Fi模块的加入,则让你能通过手机APP或电脑远程遥控你的机械蜘蛛。
步态编程与调试优化
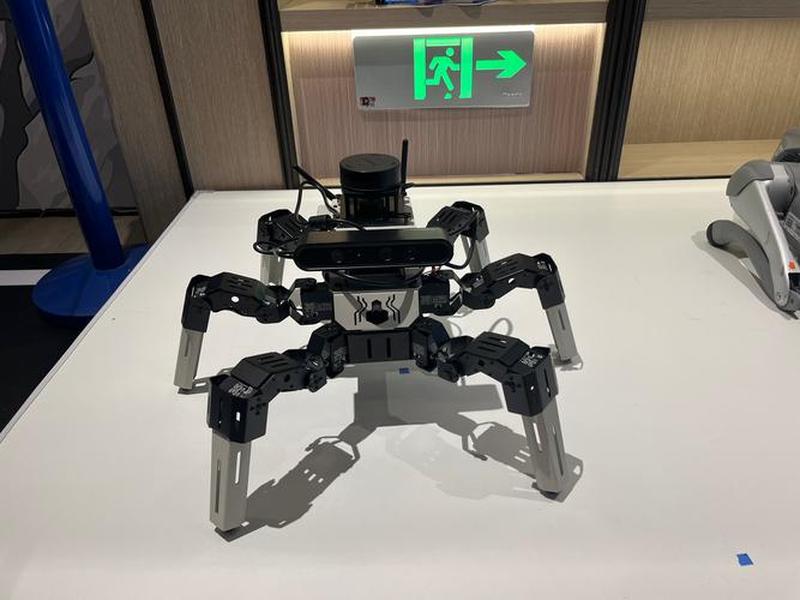
让机器人“活”起来,全靠代码驱动。基础的三角步态编程,需要定义好每组腿的抬起、摆动、放下、复位的时间序列,并转化为舵机的角度指令。调试是至关重要的一环,你需要在代码中反复微调舵机角度、动作延迟等参数,观察机器人的实际运动表现。常见问题包括步伐不协调、身体摇晃、原地打转等,这些问题都需要通过耐心调试步态时序和舵机中位点来解决。
追求更自然的运动?可以尝试引入逆向运动学算法。这种算法允许你直接指定机器人足尖的目标位置,由程序自动计算出所有关节所需的旋转角度,从而实现更灵活、更拟人的腿部运动轨迹,比如上下楼梯或跨越障碍。虽然实现难度更高,但它能将你的蜘蛛机器人提升到专业水准。
创意扩展与进阶玩法
当基础的行走功能实现后,创意的天空便无限广阔。你可以为机器人加装传感器模块,开启感知世界的能力。例如,安装超声波或红外传感器,让它具备避障功能;增加陀螺仪(MPU-6050),尝试实现自平衡;集成摄像头模块(如OV5647)并搭配OpenCV库,它就能进行颜色识别、目标跟踪甚至简单的视觉巡线。
外观美化与场景应用也是乐趣所在。利用3D打印或手工材料,为机器人设计炫酷的外壳,打造赛博朋克或仿生写实风格。你还可以赋予它实用功能,比如改造为一个小型运输平台,或者如同一些前沿研究那样,探索其在教育、展示甚至特种场景下的应用潜力。想象一下,一个由你亲手打造、能智能避障、视频回传的蜘蛛机器人,将是多么令人惊叹的作品!
以上是关于蜘蛛机器人建造教程、蜘蛛机器人建造教程视频的介绍,希望对想了解建站百科知识的朋友们有所帮助。
本文标题:蜘蛛机器人建造教程、蜘蛛机器人建造教程视频;本文链接:https://zwz66.cn/jianz/380252.html。
猜你喜欢
- 蜘蛛科技制作 - 蜘蛛科技制作软件 2026-10-14
- 蜘蛛技术,蜘蛛科技 2026-10-14
- 蜘蛛技术教学 蜘蛛技术教学设计 2026-10-14
- 蜘蛛seo、蜘蛛森林的小站在哪 2026-10-14
- 虚拟空间建造游戏、虚拟空间建造游戏手机版 2026-10-14
- 虚拟空间建造方法 - 虚拟空间建造方法是什么 2026-10-14
- 营销网站的建造步骤、营销网站的建造步骤有哪些 2026-10-14
- 萌新怎么入坑装机、萌新怎么入坑装机器人 2026-10-14
- 自建池塘建造方法、自建池塘建造方法视频 2026-10-13
- 自己动手建造池塘 自己动手建造池塘违法吗 2026-10-13







