怎么写机器人插件(怎么写机器人插件程序)
-
怎么,写,机器人,插件,程序,你,是否,曾幻,想过,

- 建站百科知识-小虎建站百科知识网
- 2026-09-30 09:42
- 小虎建站百科知识网
怎么写机器人插件(怎么写机器人插件程序) ,对于想了解建站百科知识的朋友们来说,怎么写机器人插件(怎么写机器人插件程序)是一个非常想了解的问题,下面小编就带领大家看看这个问题。
你是否曾幻想过,让冰冷的代码获得生命,让机器能理解你的意图并自主执行任务?在AI智能体爆发的2026年,这已不再是科幻。怎么写机器人插件程序,正是赋予机器人“灵魂”与“手脚”的关键魔法。无论是想让你的QQ群拥有一个无所不知的管家,还是想在飞书里安插一个随时待命的创作助手,抑或是为你的仿真机器人装上更敏锐的“眼睛”和更灵活的“大脑”,插件化开发都是通往这一切的终极捷径。它不再是顶级工程师的专利,而正成为每一个渴望创造的数字公民手中的乐高积木。本文将为你彻底揭开机器人插件开发的神秘面纱,从核心心法到实战步骤,手把手带你进入这个充满无限可能的“造物主”领域。
一、 理解插件化:从“意大利面”到“乐高积木”的思维跃迁
在深入代码之前,我们必须先完成一次思维的革命。传统的机器人程序开发,常常陷入“牵一发而动全身”的泥潭。想象一下,你想为机器人更换一个导航算法,就不得不深入浩如烟海的主程序代码中寻找、修改、调试,整个过程犹如在一碗缠在一起的意大利面中挑出一根。任何一个微小的改动,都可能引发不可预知的连锁反应,导致整个系统崩溃。
而插件化设计,正是为了解决这一痛点而生。它的核心思想是“高内聚,低耦合”。将机器人的不同功能——比如语音识别、运动控制、决策逻辑——封装成一个个独立的、标准化的“插件”模块。每个插件就像一块乐高积木,有明确的接口(凸起和凹槽)。主程序则是一个底板,它不关心底板上具体插的是马达还是灯光模块,它只负责提供电源和通信总线。
这种架构带来了颠覆性的优势。当你需要新增一个“图像识别”功能时,你无需改动任何原有代码,只需开发一个新的插件,然后像插入一块积木一样将它“插”入系统。ROS2中的pluginlib、OpenClaw的插件生态,都是这一思想的杰出实践。这意味着,你的机器人系统从此拥有了“热插拔”的能力,迭代速度呈指数级提升,维护成本却直线下降。理解这一点,是写好机器人插件程序的第一步,也是从代码“工匠”迈向系统“架构师”的关键一步。
二、 架构设计:规划你的插件“王国”
动手写代码前,精心的架构设计能让你事半功倍。一个健壮的插件系统,需要一个清晰的“王国”治理规则。你需要定义这个王国的“宪法”——即插件接口。接口是一组纯虚函数或抽象类,它规定了所有插件都必须遵守的契约。例如,一个“移动底盘控制器”插件接口,可能会规定`initialize`、`setVelocity(double x, double y)`、`emergencyStop`等必须实现的方法。在C++中,这通常是一个包含纯虚函数的基类;在Python中,则可以是抽象基类(ABC)或简单的协议约定。
规划你的“行政区划”——即插件目录结构。一个清晰的目录结构是项目可维护性的基石。参考工业级项目的实践,你的插件包可能包含以下核心部分:`include/`目录存放所有接口和插件类的头文件;`src/`目录存放具体的实现源码;`config/`或`plugins.xml`文件用于向系统注册插件,告诉框架“我这里有哪些可用的积木”;`test/`目录用于编写单元测试,确保每个插件积木的质量。例如,在ROS2中,你需要一个`plugins.xml`文件来描述插件的库路径和类名,这是插件能被动态发现和加载的“身份证”。
设计“通信机制”——即插件间的对话方式。插件之间如何交换数据?是通过主程序转发,还是直接通过消息总线通信?常见的模式有基于回调的函数调用、发布/订阅模型(如ROS2的Topic)、或共享内存。对于需要高效协作的插件群,一个轻量级的消息中间件如ZeroMQ是不错的选择。良好的通信设计能确保你的插件王国信息畅通,协同高效,而不是一个个沉默的孤岛。
三、 核心开发:从接口到实现的炼金术
当架构蓝图绘制完毕,真正的“炼金术”——编码便开始了。这个过程是将抽象接口转化为具体功能的神奇时刻。第一步是实现具体的插件类。这个类必须严格继承自你定义的接口基类,并实现所有约定的虚函数。例如,如果你要为一个差分驱动机器人写一个移动插件,你的`DiffDrivePlugin`类就需要实现`setVelocity`函数,将速度指令转换为左右轮子的转速,并调用底层的电机驱动SDK。
第二步是处理插件的生命周期。一个成熟的插件不仅要知道如何工作,还要知道如何“诞生”和“消亡”。这包括在插件加载时的初始化工作(如打开设备文件、连接网络、分配内存),以及在插件卸载或程序退出时的清理工作(如关闭连接、释放资源、保存状态)。在C++中,要善用构造和析构函数;在Python中,则可以利用`__init__`和`__del__`,或者实现特定的`setup`/`teardown`钩子函数。忽视生命周期管理,是导致内存泄漏和资源耗尽的常见陷阱。
第三步是注入灵魂——集成外部能力。插件强大的原因在于它能无缝桥接外部世界。这可能意味着集成一个大语言模型API(如阿里云百炼、智谱AI),让插件获得理解和生成自然语言的能力;也可能是调用一个计算机视觉库(如OpenCV)来处理图像;或是连接到一个硬件接口(如CAN总线)来控制真实的电机。在这一步,你需要熟练处理网络请求、数据序列化、错误重试等工程细节。例如,在OpenClaw的插件中,你可以轻松配置并调用百炼API,让你的插件瞬间获得顶级的AI推理能力。
四、 注册与加载:让系统“看见”你的插件
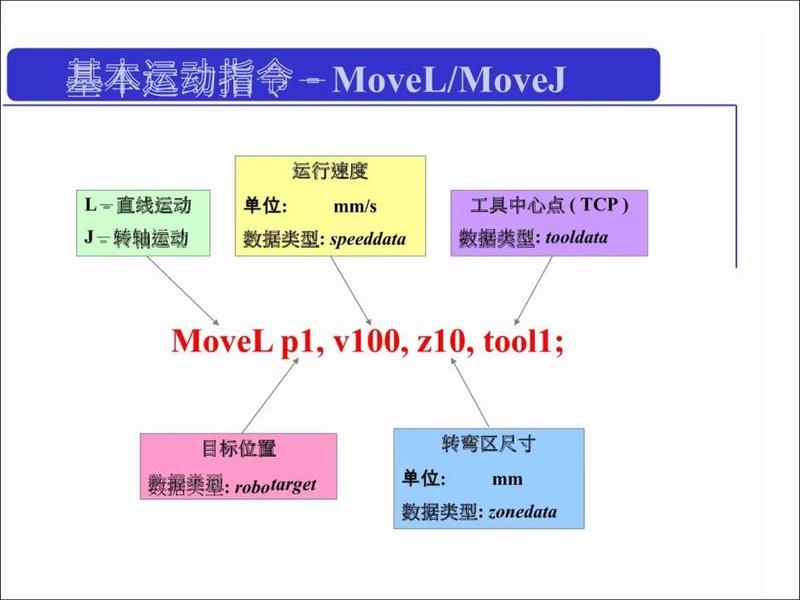
插件代码编写完成,它还是一个沉睡的“精灵”,需要被系统“唤醒”和“识别”。这个过程就是注册与加载。注册是给插件上户口。在C++的ROS2 pluginlib体系中,你需要使用`PLUGINLIB_EXPORT_CLASS`宏,将你的具体插件类与抽象接口类关联起来,并写入`plugins.xml`描述文件。这个文件就像是插件的“档案”,系统启动时会扫描这些档案,建立插件类的工厂映射。
加载则是动态召唤的过程。系统在运行时,根据需求(例如,配置文件指定使用`DiffDrivePlugin`),通过插件库(如pluginlib)动态加载对应的共享库(.so或.dll文件),找到工厂函数,并实例化出插件对象。这个过程是“动态”的,意味着你可以在不重启主程序的情况下,替换、升级或新增插件。想象一下,你的机器人正在运行,你突然想测试一个新的路径规划算法,只需将新插件编译好放入指定目录,并通过管理指令告诉系统“切换至新插件”,一切便悄然完成,丝滑无比。
配置是灵活性的关键。一个好的插件系统,必然允许通过配置文件(如YAML、JSON)来指定使用哪个插件、以及插件的参数。例如,你的机器人配置文件里可能写着`controller_plugin: "diff_drive"`和`max_speed: 1.5`。主程序读取配置,加载对应的插件,并将参数传递给插件实例。这实现了策略与实现的分离,让机器人的行为可以通过修改配置文件来轻松调整,无需重新编译代码。
五、 调试与优化:从能跑到卓越的淬炼
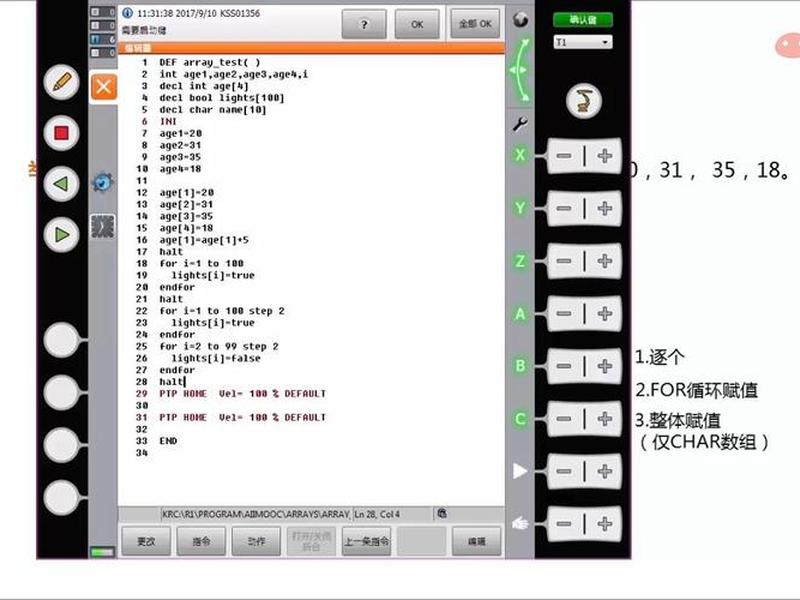
一个能运行的插件只是起点,一个高效、稳定、健壮的插件才是目标。调试插件有其特殊性。由于插件是动态加载的,传统的调试器设置可能需要额外步骤。你可以通过日志系统在插件的关键节点输出详细信息,这是最直接的调试手段。确保你的日志分级清晰(INFO, DEBUG, ERROR),便于追踪问题。在ROS2中,可以利用其内置的日志工具;在其他框架中,可以集成像spdlog这样的高性能日志库。
性能优化是进阶之路。你需要关注插件的执行效率,避免在主线程中进行阻塞式操作(如耗时的网络请求或文件IO),考虑使用异步编程或线程池。对于计算密集型插件(如点云处理),可能需要利用硬件加速(如GPU)。注意资源管理,确保没有内存泄漏,文件描述符和网络连接在使用后能被正确关闭。可以使用Valgrind等工具进行内存检查。
稳定性与兼容性测试至关重要。你的插件需要在各种边界条件下依然稳定工作:输入异常数据时能否优雅处理?连续运行72小时是否会出现内存缓慢增长?与其他插件同时工作时是否存在资源竞争?进行充分的单元测试、集成测试和压力测试。特别是对于像OpenClaw这样需要对接飞书、QQ等外部平台的插件,要模拟网络波动、消息洪峰等真实场景,确保其鲁棒性。
六、 生态集成:融入飞书、QQ与仿真世界
在2026年,一个孤立的插件价值有限,真正的力量在于融入强大的生态。与协作平台集成已成为刚需。例如,通过开发OpenClaw的飞书或QQ机器人插件,你可以让插件能力直接暴露在团队的日常沟通中。在飞书群里,一句“@机器人,生成本周项目报告”,就能触发你编写的报告生成插件,自动抓取数据、分析、生成文档并回传到群聊。这背后的逻辑是,你的插件需要适配平台的消息接收与发送接口,解析自然语言指令,并将其映射到插件的具体函数调用。
与仿真环境结合是机器人开发的安全沙盒。在将插件部署到真实机器人前,先在Gazebo等仿真环境中测试是标准流程。你可以编写Gazebo插件,为仿真机器人添加虚拟的激光雷达、摄像头传感器,或者测试新的控制算法。这要求你熟悉仿真环境的模型描述格式(如URDF/SDF)和插件API。通过仿真,你可以以零成本、零风险的方式无限次测试插件的极限性能。
拥抱开源与社区是快速成长的秘诀。将你的通用插件开源,或者参与像ROS2、OpenClaw这类活跃项目的插件生态建设。阅读优秀插件的源码(如Nav2中的各种规划器插件),学习其设计模式和代码规范。在社区中提问和分享,你会发现许多坑早已有人踩过,许多奇思妙想也在碰撞中产生。插件开发的最高境界,不仅是写出好代码,更是设计出清晰、优雅、易于被他人理解和复用的接口与架构,为整个生态贡献一块坚固而精美的“乐高积木”。
以上是关于怎么写机器人插件(怎么写机器人插件程序)的介绍,希望对想了解建站百科知识的朋友们有所帮助。
本文标题:怎么写机器人插件(怎么写机器人插件程序);本文链接:https://zwz66.cn/jianz/364251.html。
猜你喜欢
- 怎么分享wf密码 怎么分享wifi密码? 2026-09-30
- 怎么写帮助文档,怎么写帮助文档的软件 2026-09-30
- 怎么免费建站 - 怎么免费搭建自己的网站 2026-09-30
- 怎么免费建公司网站,怎么免费建公司网站账号 2026-09-30
- 怎么做鱼笼网视频教程(怎么做鱼笼网视频教程全集) 2026-09-30
- 怎么做魔板 魔板怎么拼 2026-09-30
- 怎么做风水布局、怎么做风水布局图 2026-09-30
- 怎么做采集站 怎么做采集站工作 2026-09-30
- 怎么做评论赚钱(怎么做评论赚钱的工作) 2026-09-30
- 怎么做菜鸟驿站怎么开始 - 要做菜鸟驿站怎么开始 2026-09-30







