全站仪测量已知点坐标、全站仪用已知点坐标测量未知点坐标
-
全站,仪,测量,已知,点,坐标,、,仪用,未知,在,

- 建站百科知识-小虎建站百科知识网
- 2026-09-22 14:49
- 小虎建站百科知识网
全站仪测量已知点坐标、全站仪用已知点坐标测量未知点坐标 ,对于想了解建站百科知识的朋友们来说,全站仪测量已知点坐标、全站仪用已知点坐标测量未知点坐标是一个非常想了解的问题,下面小编就带领大家看看这个问题。
在现代测绘与工程建设领域,坐标测量是定位万物、构筑精密的基石。全站仪,这位集电子测角、光电测距与智能计算于一体的“全能型选手”,正是实现这一过程的核心仪器。它既能精准地测量已知控制点的坐标,又能以此为支点,探知未知世界的空间位置。本文将带您深入全站仪坐标测量的内部世界,揭示其从已知点坐标测量到未知点坐标求解的全过程,这不仅是技术的运用,更是一场在数字与几何空间中构建坐标体系的精密艺术。
测量基石:坐标测量原理探秘
全站仪坐标测量的核心,植根于经典的几何学与三角学原理。其本质是将复杂的空间定位问题,转化为对角度和距离这两个基本几何量的精确测定。想象一下,在广袤的大地上,一个点就是空间中的一个坐标。要确定一个未知点的坐标,我们需要一个已知的起点(测站点)和一个已知的方向(后视点)。
具体而言,坐标测量的原理是“坐标增量法”。当全站仪架设在已知坐标的测站点A上,并通过后视另一个已知点B进行定向后,仪器便建立起一个以A点为原点的局部坐标系。仪器瞄准任意一个待测点P,可以精确测量出从A到P的水平角(方向)和斜距。结合仪器内置的微处理器,利用简单的三角函数公式,即可计算出测站点A到待测点P在X(北方向)、Y(东方向)和Z(高程)三个方向上的坐标增量。将这些增量与测站点A的已知坐标相加,便得到了待测点P的精确三维坐标。这一过程高效、自动化,将外业测量与内业计算无缝衔接。
这种基于极坐标思想的测量方法,构成了绝大多数现代坐标测量技术的基础。无论是古老的三角测量,还是现代的全站仪、激光跟踪仪,其灵魂都在于此。理解这一原理,就如同掌握了开启空间位置密码的钥匙。
操作起点:测站设置与定向
任何一次成功的坐标测量,都始于一次严谨的测站设置。这是整个测量工作的“定盘星”。需要将全站仪稳固地架设在已知坐标的测站点上,进行严格的对中、整平。对中是确保仪器中心与地面点标志中心在同一铅垂线上,整平则是保证仪器的水平度盘处于水平状态。这两个步骤的精度,直接影响到后续所有角度测量的基准。
完成安置后,便进入关键的定向环节。定向的目的是为仪器赋予一个准确的“方向感”。操作中,需要将望远镜精确照准另一个已知坐标的后视点。在仪器的操作界面输入测站点和后视点的坐标数据。仪器内部的软件会根据这两点坐标,自动反算出从测站点指向后视点的坐标方位角,并将望远镜此时的方向设置为该方位角值。至此,仪器便知道自己“身在何处”(测站坐标)以及“面向何方”(起始方位),一个稳固的测量基准坐标系就此建立。
测站设置与定向的每一步都至关重要,任何微小的疏忽,如对中偏差、整平不精或后视点照准错误,都会像“失之毫厘,谬以千里”的连锁反应,将误差放大传递到后续所有待测点上。这不仅是操作步骤,更是测量人员严谨作风的体现。
关键参数:仪器高与棱镜高输入
在坐标测量的数据链中,仪器高和棱镜高是两个看似简单却绝不能忽略的关键参数。它们直接影响着最终高程坐标Z值的准确性。仪器高,指的是全站仪望远镜横轴中心到测站点标志顶面的垂直高度。这个高度通常需要使用钢卷尺,从地面点标志量至仪器侧面的一个特定标志点,其测量精度要求达到毫米级。
棱镜高,则是指安置在待测点上的棱镜中心到该点地面标志的垂直高度。棱镜杆上通常带有刻度,便于读取。在测量不同点位时,如果棱镜高度发生变化(例如从杆子的1.5米处调整到1.6米处),必须及时在仪器中输入新的棱镜高值。仪器在计算待测点高程时,会利用三角高程测量原理,自动将测量得到的斜距和垂直角,结合仪器高和棱镜高,换算成正确的地面点高程。
忽视或错误输入这两个高度值,将导致所有待测点的高程数据发生系统性偏差。在施工放样中,这可能导致基础开挖深度错误;在地形测量中,会使等高线扭曲变形。每一次测量前仔细量取并准确输入仪器高和棱镜高,是保证三维坐标完整性与精度的必要步骤。
核心任务:未知点坐标的测量实战
当测站稳固、定向准确、参数齐备后,便可展开对未知点的坐标测量实战。测量员将棱镜立于待测点(如地形特征点、建筑物角点或待放样点),全站仪操作员精确瞄准棱镜中心。按下坐标测量键,仪器在瞬间完成一系列动作:发射并接收激光信号以测量斜距,读取水平度盘和垂直度盘以获取水平角和垂直角。
仪器内部的微处理器随即高速运转。它首先利用垂直角和斜距计算出平距和高差,再结合已知的测站点坐标、测站至待测点的水平方向角(由初始定向角与实测水平角推算得出),运用坐标正算公式,实时解算出待测点的三维坐标(N, E, Z),并立即显示在屏幕上。这个过程一气呵成,将外业的观测数据瞬间转化为具有实际意义的空间位置信息。
在实际工程中,根据现场条件,测量未知点坐标有多种灵活的方法。除了最基本的“极坐标法”(一站一后视测未知点),当遇到通视困难时,可采用“后方交会法”:将全站仪自由架设在能与多个已知点通视的位置,通过测量到这些已知点的距离和角度,反向解算出测站本身的坐标,再以此去测量其他未知点。这种方法在施工现场控制点不通视的情况下非常有效。
精度保障:误差来源与控制策略
追求高精度是坐标测量的永恒主题。全站仪测量坐标的误差来源复杂,主要可分为仪器误差、操作误差和环境误差三大类。仪器误差包括轴系误差(如视准轴误差、横轴误差)、测距系统的加常数与乘常数误差等,这类误差通常需要通过定期检定与校准来修正或削弱。
操作误差则与测量员的技能和责任心密切相关。例如,对中与整平不精确、目标照准有偏差(特别是远距离测量时)、仪器高和棱镜高量取错误、以及数据输入错误等。这些误差可以通过规范操作流程、加强复核、采用强制对中装置等措施来有效控制。
环境误差主要来自大气折射。光线在不同温度、气压和湿度的大气中传播速度会发生微小变化,影响测距精度。现代全站仪都具备气象改正功能,只需在测量前输入当前的气温和气压值,仪器便可自动对测距结果进行修正。强烈的日照导致仪器不均匀受热、地面震动等也会引入误差,需要在实际作业中采取遮阳、选择稳定观测时间等应对策略。理解并控制这些误差,是确保坐标测量成果可靠性的关键。
应用拓展:从测量到自动化放样
坐标测量技术的直接延伸,便是施工放样这一逆向过程。如果说坐标测量是“从现实世界到数字模型”的采集,那么放样就是“从数字模型到现实世界”的定位。全站仪的放样功能,正是这一过程的完美体现。在放样模式下,操作员首先将设计好的待放样点坐标输入仪器。
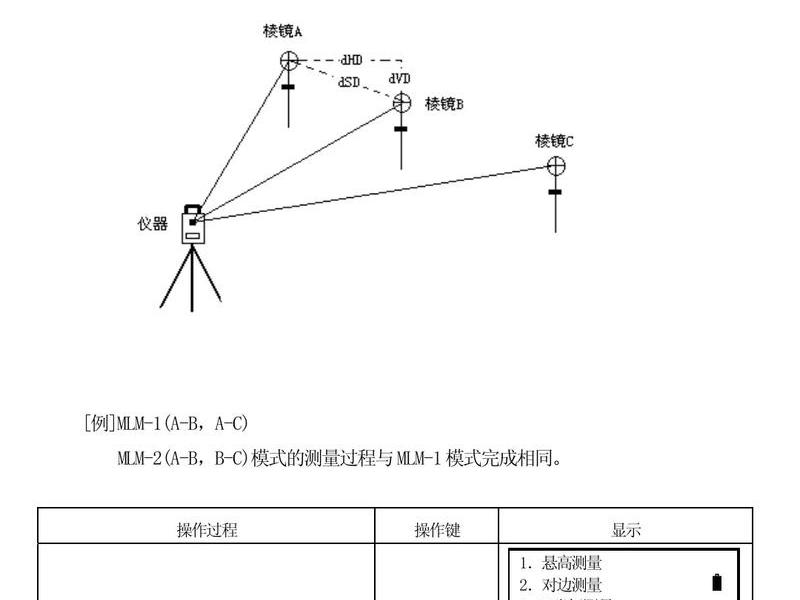
仪器同样需要完成测站设置与定向。之后,选择放样点,仪器会立即计算出从测站点到该设计点的理论水平角、平距和高差。测量员指挥棱镜在大概位置立好,仪器瞄准后,屏幕上会实时显示棱镜当前位置与设计位置在前后、左右、高差三个方向上的偏差值。根据这些偏差指示,移动棱镜,直至所有偏差归零,此时棱镜中心所在的位置,就是设计点在实际地面的精确位置。
这项技术将传统的“拉尺放线”提升到了数字化、可视化的新高度,广泛应用于建筑轴线定位、道路中线桩测设、桥梁墩台中心放样等几乎所有工程建设领域。更进一步,通过与计算机、专业软件的连接,全站仪可以实现数据的自动传输和成图,构成了从野外数据采集到内业成图、再到现场施工放样的完整数字化测绘工作流,极大地提升了工程建设的效率与精度。
以上是关于全站仪测量已知点坐标、全站仪用已知点坐标测量未知点坐标的介绍,希望对想了解建站百科知识的朋友们有所帮助。
本文标题:全站仪测量已知点坐标、全站仪用已知点坐标测量未知点坐标;本文链接:https://zwz66.cn/jianz/355677.html。
猜你喜欢
- 全站仪测量教学视频内容记录、全站仪测量教学视频教程 2026-09-22
- 全站仪测量使用视频教程 全站仪测量使用方法教程视频 2026-09-22
- 全站仪测计法数字测图,全站仪测记法数字测图 2026-09-22
- 全站仪没有控制点怎么自由建站、全站仪没有控制点怎么测地形 2026-09-22
- 全站仪没有已知点怎么测量 - 没有已知点全站仪怎么测面积 2026-09-22
- 全站仪没有已知点怎么建站、全站仪没有已知点怎么测量 2026-09-22
- 全站仪模拟软件 全站仪模拟操作软件 2026-09-22
- 全站仪模拟操作系统、全站仪模拟操作软件 2026-09-22
- 全站仪模拟器安装教程 - 全站仪模拟器怎么安装 2026-09-22
- 全站仪模拟器 全站仪模拟器app下载 2026-09-22







